

Un sistema de inteligencia artificial puede proponer una ruta muy eficiente para un robot y aún así fallar en lo esencial: atravesar un obstáculo o acercarse demasiado a una persona. En tareas donde hay reglas que no pueden incumplirse, una respuesta «casi correcta» no alcanza. Un equipo del Instituto Tecnológico de Massachusetts (MIT) presentó HardFlow, un método para orientar a modelos generativos hacia resultados que respeten esas restricciones sin volver a entrenar el modelo desde cero.
Los modelos generativos producen resultados a partir de un proceso gradual. En algunos casos, se parte de ruido y se lo transforma paso a paso en una imagen, una trayectoria o una solución posible. Los métodos habituales para imponer límites estrictos suelen corregir cada uno de esos pasos intermedios. Eso puede mantener al proceso dentro de una zona permitida, pero también restringir demasiado la búsqueda y empeorar el resultado final.
HardFlow plantea otra estrategia: dejar que el modelo explore durante el recorrido y concentrar la exigencia en el resultado que finalmente se va a usar. Para hacerlo, el equipo tradujo el problema a uno de optimización de trayectorias, una herramienta de la teoría de control que permite decidir pequeñas correcciones a lo largo de un proceso. El objetivo es que la salida final cumpla la regla obligatoria y, a la vez, conserve otras cualidades deseables, como un trayecto corto para un brazo robótico.
Las pruebas incluyeron manipulación robótica, navegación por laberintos, control de procesos descritos por ecuaciones físicas y edición de imágenes guiada por texto. Según los autores, el método cumplió las restricciones requeridas en esos experimentos y superó a las técnicas de comparación en medidas de calidad de la solución. En un ejemplo de robótica, encontró recorridos sin colisiones hacia un objeto y redujo el tiempo de desplazamiento frente a varias alternativas.
La idea puede ser relevante para sistemas que combinan modelos generativos con el mundo físico, donde las condiciones de seguridad, fabricación o funcionamiento no son sugerencias. También ilustra una diferencia importante entre generar algo convincente y generar algo que puede utilizarse bajo requisitos verificables. Sin embargo, los resultados corresponden a escenarios de prueba concretos; no demuestran por sí solos que cualquier sistema de IA usado en una fábrica, un vehículo o un servicio crítico sea seguro. Esos usos siguen requiriendo evaluación del sistema completo, sensores fiables y controles independientes.
El trabajo utiliza modelos de flujo, una familia de modelos generativos que transforma de manera continua una distribución inicial en un resultado. Los investigadores proponen que el enfoque pueda aplicarse durante el uso de modelos ya entrenados, en lugar de exigir un nuevo ciclo de entrenamiento para cada conjunto de restricciones. A futuro, esperan estudiar variantes en las que el propio modelo pueda actualizarse para adaptarse mejor a nuevas condiciones.
New method enables AI for safety-critical situations · MIT News Research
MIT News | Massachusetts Institute of Technology · Imagen acompañante del artículo fuente; atribución preservada · Fuente de imagen
Li, Z., Alim, K., & Azizan, N. (2026). HardFlow: Hard-constrained sampling for flow-matching models via trajectory optimization. IEEE Transactions on Pattern Analysis and Machine Intelligence, 1–17. https://doi.org/10.1109/tpami.2026.3708824
Relacionadas por categoría
Ver mas
Un sistema ayuda a anticipar cuándo puede fallar un vehículo autónomo
Un método del MIT traduce en conceptos comprensibles parte del razonamiento de un vehículo autónomo y ayuda a que humanos anticipen mejor sus errores.

Un análisis de 1.700 lenguas sugiere que la gramática no evoluciona al azar
Un estudio a gran escala encontró apoyo estadístico fuerte para parte de los llamados universales del lenguaje y sugiere que muchas lenguas tienden a converger en soluciones gramaticales parecidas.
Una nueva técnica logra esquivar defensas modernas en procesadores
Un estudio de MIT y USENIX Security 2026 muestra que una ventana de apenas unas instrucciones puede reabrir ataques contra procesadores Intel y AMD incluso después de las mitigaciones aplicadas tras Spectre.
Más de la misma fuente
Ver mas
Ráfagas de ruido rosa reforzaron ondas de líquido cerebral durante el sueño
Un estudio en adultos sanos mostró que breves sonidos sincronizados con ondas lentas del sueño aumentaron el flujo de líquido cefalorraquídeo medido con resonancia magnética.
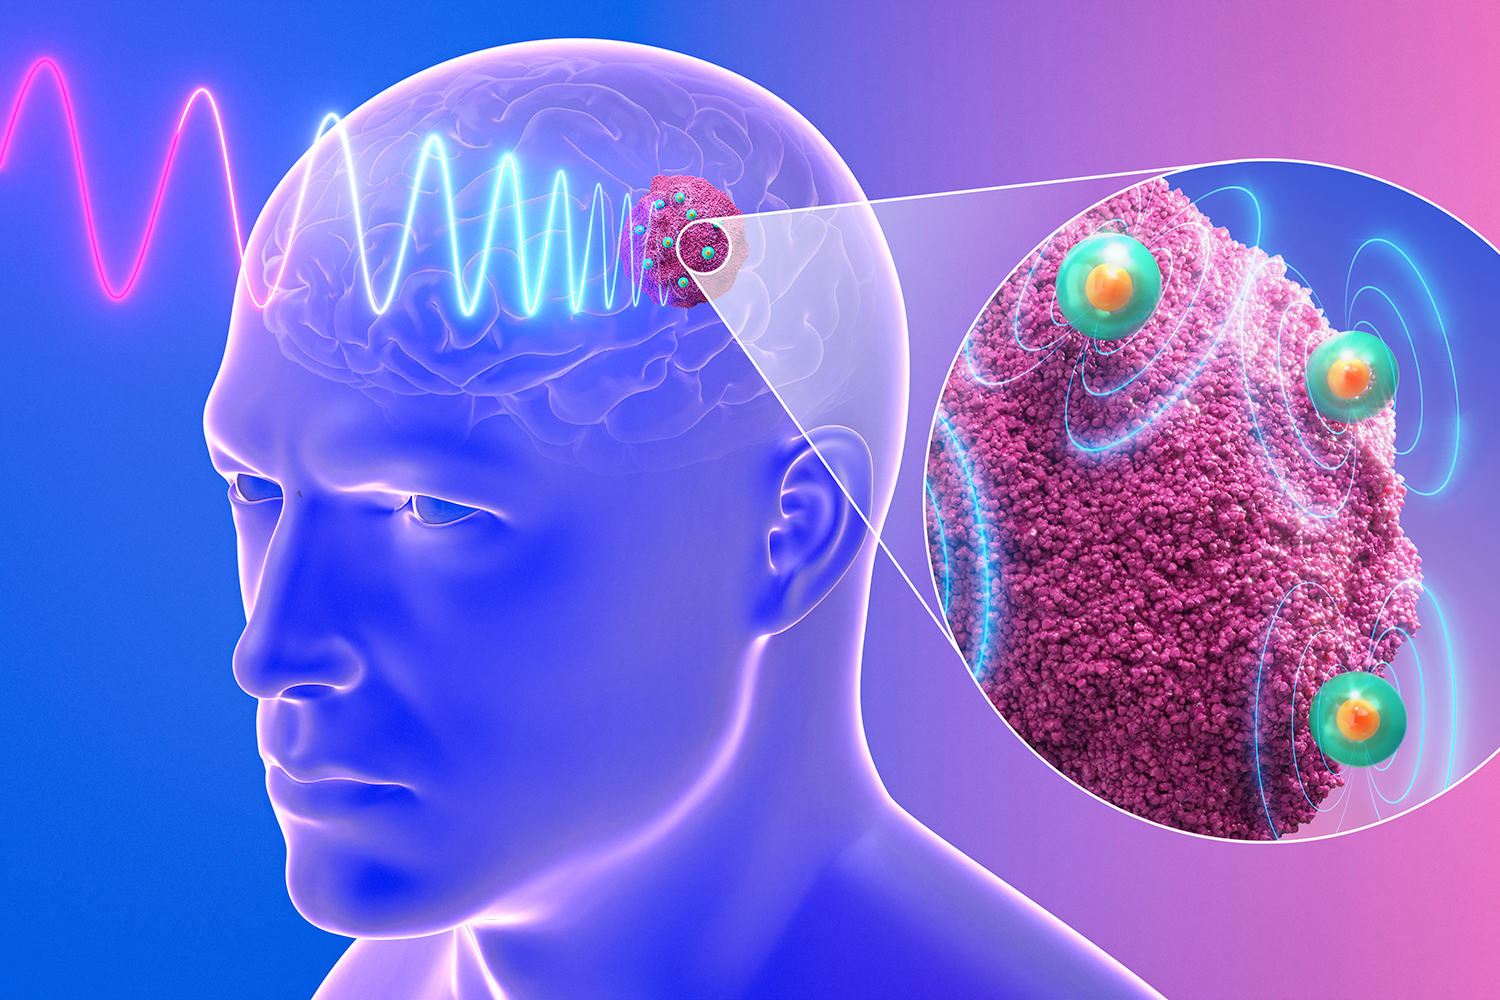
Nanoantenas activadas por campos magnéticos frenan glioblastoma en pruebas preclínicas
Un estudio en células de pacientes y ratones probó nanoantenas que convierten campos magnéticos externos en señales eléctricas localizadas contra glioblastoma.
Un método electroquímico obtiene hidrógeno puro a partir de amoníaco
Un equipo del MIT probó una celda con membrana de paladio que extrae hidrógeno de portadores químicos como el amoníaco a menor temperatura.
Más del mismo autor
Ver mas
La jerarquía social cambia cómo los ratones responden ante una amenaza
Un experimento con ratones muestra que estar acompañado modifica la defensa ante amenazas, pero el efecto depende del peligro y de la posición social del animal.
Una proteína del parásito de la malaria revela una posible diana farmacológica
Un estudio en cultivos de Plasmodium falciparum encontró que una pequeña proteína sostiene una fábrica celular indispensable para la supervivencia del parásito.
Chlamydia altera temporalmente el programa de las células que infecta
Un estudio muestra que Chlamydia trachomatis modifica señales que regulan la actividad de los genes de las células infectadas. El hallazgo ayuda a entender mejor la relación entre el microbio y su huésped.