

Al descender sobre la Luna o Marte, una nave no solo debe reducir su velocidad: también necesita decidir si el lugar al que se dirige tiene pendientes, relieves u otros obstáculos que conviertan el aterrizaje en un riesgo. NASA puso a prueba esa parte de la decisión con un dron en California. Durante maniobras que simulaban un descenso lunar, un sistema de navegación a bordo elaboró mapas del terreno y evaluó si la zona elegida era apta.
El ensayo utilizó una carga útil llamada SPLICE, sigla en inglés de un conjunto de capacidades para aterrizajes seguros y precisos. Instalada en un dron Alta-X, la tecnología recibió datos de detección y de otros sensores para construir mapas digitales de elevación: una representación del relieve que permite distinguir desniveles y posibles peligros. Si el área objetivo no resultaba segura, el sistema podía plantear un desvío hacia otra ubicación.
La demostración de descenso y aterrizaje simulados se realizó el 27 de agosto en Rogers Dry Lake, cerca del Centro de Investigación de Vuelo Armstrong de NASA, en California. Antes, los equipos de los centros Johnson y Armstrong habían comprobado durante vuelos de junio y julio la comunicación entre la carga útil y el dron, el manejo de datos, la telemetría y las órdenes de control. NASA indicó que esos ensayos preparaban una prueba de mayor escala en Mojave; por eso, el resultado de esta etapa es la integración de esas funciones en un vuelo que imitó una maniobra de descenso y aterrizaje, no una demostración final del sistema en una misión espacial.
El interés de este tipo de sistemas está en que una misión lejos de la Tierra debe medir el entorno y ajustar su trayectoria durante el descenso. Un mapa de relieve no reemplaza el control de la nave, pero agrega una pregunta decisiva: no basta con llegar a las coordenadas previstas; hay que verificar que allí sea posible posarse. Esa capacidad podría ser útil tanto para misiones robóticas como para futuros vehículos tripulados, donde una elección equivocada del terreno puede comprometer la misión.
Sin embargo, el resultado no equivale a demostrar un aterrizaje autónomo en la Luna o Marte. El experimento ocurrió en la Tierra, con un dron, y la comunicación de NASA no informa medidas comparables de precisión, tasa de aciertos ni desempeño frente a todos los escenarios que encontraría un módulo espacial. Las condiciones de iluminación, polvo, gravedad, velocidad y superficie en otros mundos plantean desafíos adicionales. La demostración aporta evidencia de que el sistema puede integrarse y procesar el terreno en vuelo, pero sus prestaciones para una misión planetaria todavía deben validarse en pruebas más exigentes.
NASA Navigation Experiment Shows Promise for Planetary Landings · NASA
NASA · Imagen acompañante del artículo fuente; atribución preservada · Fuente de imagen
Relacionadas por categoría
Ver mas
Imanes diminutos para que una prótesis interprete mejor el movimiento muscular
Un ensayo con tres personas probó sensores externos que siguen imanes implantados en músculos residuales para convertir su movimiento en señales de control protésico.
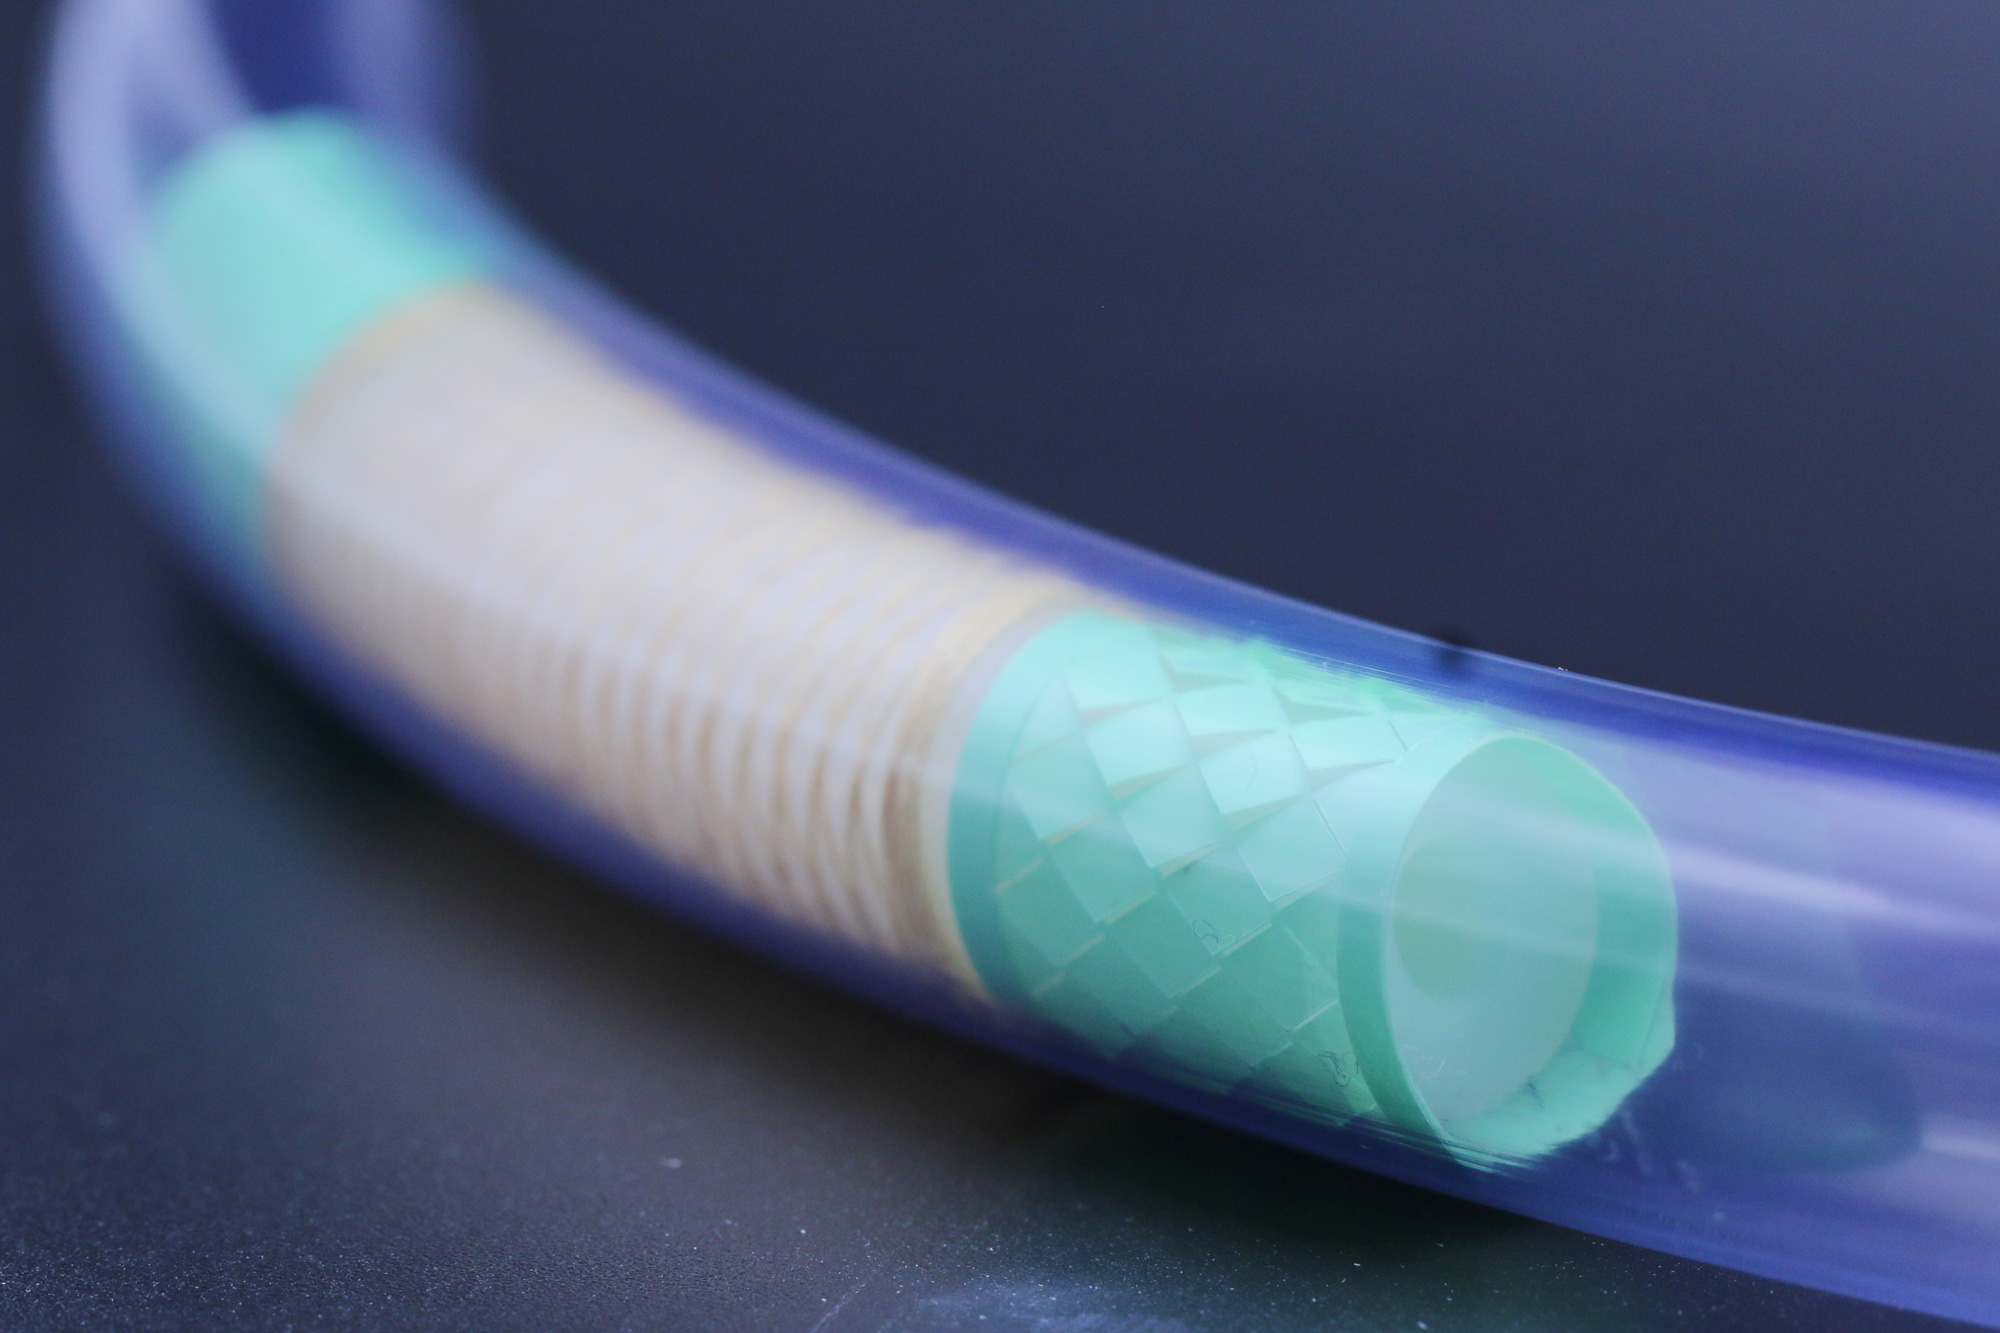
Un robot blando avanza por el intestino delgado en pruebas con animales
Un enteroscopio robótico inspirado en el movimiento de las serpientes recorrió intestino porcino y probó cámara, pulverización y toma de muestras.

Bisagras impresas en 3D que registran cómo se mueven
Un método integra sensores en piezas flexibles durante la impresión 3D para medir su movimiento continuo en hasta tres direcciones.
Más de la misma fuente
Ver mas
Las galaxias enanas retienen muy poco del oxígeno que producen sus estrellas
Un análisis de 37 galaxias cercanas indica que conservan solo una fracción del oxígeno producido por sus estrellas; el destino del resto aún no está resuelto.

Teghaza 001: un meteorito que conserva pistas de la corteza temprana de Marte
El análisis de un meteorito hallado en el Sahara ofrece una rara muestra de la corteza marciana de hace más de 4.100 millones de años.

Perseverance mide polvo ultrafino de Marte y aporta pistas para futuros trajes espaciales
El rover detectó en Marte partículas de polvo mucho más pequeñas de lo que se había medido allí y mostró que algunos materiales las retienen durante años.
Más del mismo autor
Ver mas
Un complejo de cobre activado por luz abre una nueva vía para generar radicales de carbono
Un estudio describe complejos de cobre que, al recibir luz visible, producen radicales de carbono de forma controlada para ensayar nuevas transformaciones de síntesis química.
Los peces cebra filtran señales visuales al mover los ojos
En larvas de pez cebra, la visión reduce temporalmente el peso de algunos estímulos al cambiar la mirada, pero conserva mejor señales asociadas a cazar o escapar.
Un modelo físico ayuda a revelar exoplanetas ocultos por el brillo de sus estrellas
Una técnica aplicada a datos del telescopio James Webb separó mejor la luz estelar y recuperó la señal de un exoplaneta que antes quedaba escondido.