
El intestino delgado plantea un problema difícil para la medicina: es largo, estrecho y está situado entre el estómago y el colon, dos zonas a las que se llega con más facilidad. Un equipo del Instituto Tecnológico de Massachusetts (MIT) diseñó un tubo robótico blando que, en pruebas con intestino porcino, pudo desplazarse por ese recorrido y accionar una cámara, un pulverizador de fármacos y pinzas para tomar muestras o retirar pequeños pólipos.
El dispositivo es un enteroscopio, es decir, una herramienta pensada para explorar el interior del intestino. Hoy se usa, entre otras opciones, la enteroscopia de doble balón: el profesional avanza el instrumento y alterna el inflado de dos balones para impulsarlo. El procedimiento puede ser lento y exigente de controlar, sobre todo en un órgano que en los adultos mide varios metros.
Para mover su prototipo, los investigadores se inspiraron en cómo las serpientes combinan apoyo y flexión para avanzar. El robot tiene segmentos con cámaras que se inflan con aire en distintas combinaciones; así, el tubo puede estirarse o doblarse hacia la dirección elegida. En los extremos incorpora balones de anclaje que se inflan y desinflan por turnos. Además, una cubierta texturizada busca darle agarre sobre la superficie húmeda del intestino sin depender de estirarla en exceso.
En el estudio, publicado en Science Robotics, el sistema recorrió alrededor de dos metros de intestino porcino. El equipo también mostró que el operador podía guiarlo mediante un controlador externo y activar los instrumentos instalados en su punta. La combinación importa porque una exploración no solo requiere llegar a una zona: también necesita ver con claridad y, en algunos casos, aplicar una sustancia o recoger tejido para analizarlo.
El resultado no significa que exista ya un robot listo para emplearse en una consulta. El prototipo sigue conectado por un cable a sus controles externos y las pruebas fueron en un modelo animal, no en personas. Faltan estudios que evalúen su navegación en condiciones clínicas, su seguridad para el tejido intestinal y si realmente mejora el diagnóstico o el tratamiento frente a las técnicas disponibles.
Más que resolver por ahora la exploración del intestino delgado, el trabajo muestra una posible manera de repartir la tarea entre materiales blandos, control remoto e instrumentos médicos. Si esas etapas posteriores confirman su utilidad, un dispositivo de este tipo podría ampliar las opciones para investigar sangrados, lesiones u obstrucciones en una de las partes menos accesibles del aparato digestivo.
A soft robot could help doctors diagnose and treat disorders of the small intestine · MIT News Research
Cortesía de los investigadores / MIT News · Imagen acompañante del artículo fuente; atribución preservada · Fuente de imagen
Ying, B., Jebran, A. M., Babaee, S., Jiang, K., Fernandez Martinez, B. D., Shareef, H., Faiz, M. T., Pettinari, A., Schmidt, K., Fabian, N., Hayward, A., & Traverso, G. (2026). Bioinspired soft enteroscopic robot for intestinal locomotion, steering, and intervention. Science Robotics, 11(119), eadt2230. https://doi.org/10.1126/scirobotics.adt2230
Relacionadas por categoría
Ver mas
Bisagras impresas en 3D que registran cómo se mueven
Un método integra sensores en piezas flexibles durante la impresión 3D para medir su movimiento continuo en hasta tres direcciones.
Cómo un dron puede reservar espacio para esquivar obstáculos móviles
Un sistema de planificación crea corredores que cambian con el tiempo para que un dron evite obstáculos móviles incluso sin un mapa previo del entorno.
Un controlador que imita el brazo de una excavadora acelera el aprendizaje de operadores
Un estudio del MIT mostró que una interfaz que reproduce el brazo y la cuchara de una excavadora permitió a novatos rendir casi como expertos desde el primer uso en un simulador.
Más de la misma fuente
Ver mas
Un sistema de origami estructural crea cáscaras rígidas con menos material
Un método para cortar, plegar y ensamblar módulos metálicos produce estructuras ligeras que distribuyen cargas sin columnas interiores; sus ventajas de rigidez todavía se basan en simulaciones comparativas.
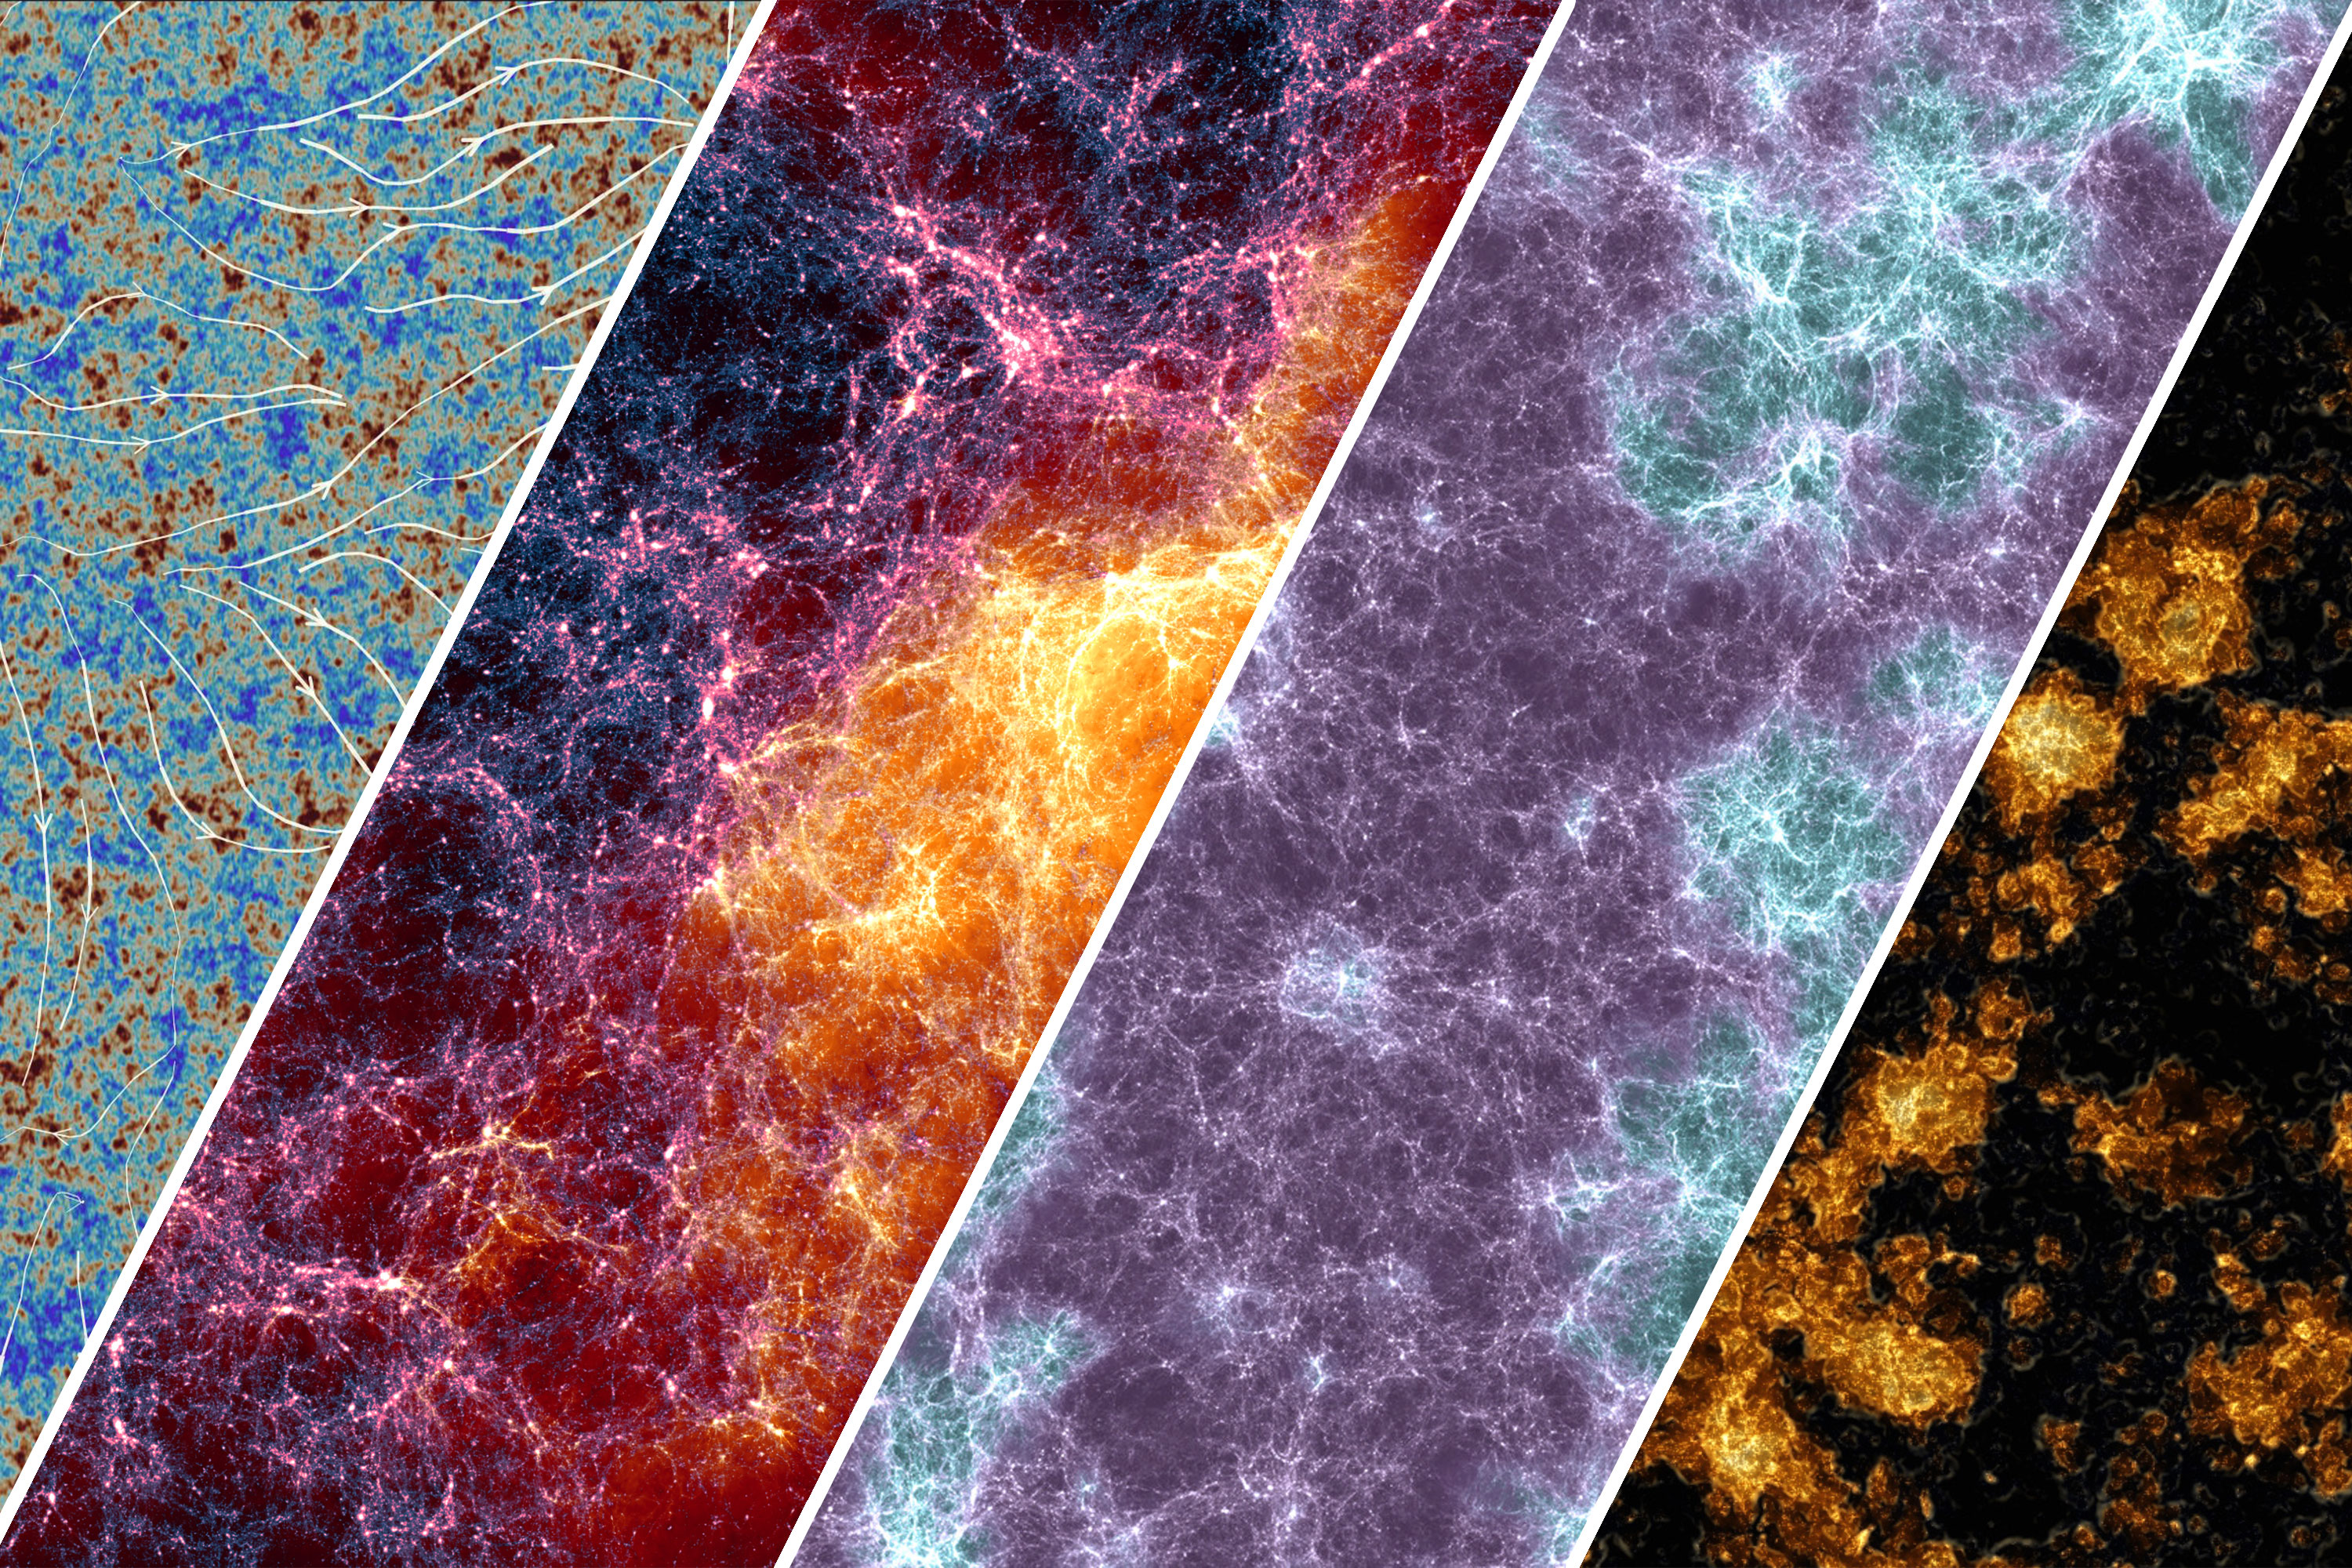
Lumina simula cómo la luz transformó el universo temprano
Una simulación de gran escala sigue la formación de las primeras galaxias y el cambio que volvió más transparente al gas del universo temprano.
Bisagras impresas en 3D que registran cómo se mueven
Un método integra sensores en piezas flexibles durante la impresión 3D para medir su movimiento continuo en hasta tres direcciones.
Más del mismo autor
Ver mas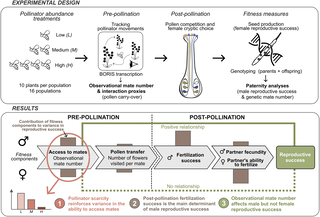
Los polinizadores también cambian cómo actúa la selección sexual en las plantas
Un experimento con plantas y abejorros muestra que la cantidad de polinizadores cambia qué etapa de la reproducción pesa más en el éxito de dejar descendencia.
El rol social cambia el crecimiento y la conducta de los peces payaso
En un experimento con peces payaso juveniles, los individuos que se volvieron dominantes crecieron más, comieron más y mostraron más agresividad que sus rivales y que peces mantenidos solos.
Los cometas difícilmente aportaron ingredientes clave para el origen de la vida
Simulaciones de impactos sugieren que las condiciones necesarias para que los cometas llevaran compuestos orgánicos útiles a la Tierra temprana fueron excepcionales.