
Una bisagra de plástico puede doblarse miles de veces, pero por sí sola no sabe cuánto se dobló ni hacia dónde se movió. Para averiguarlo suele ser necesario añadir sensores, cables y piezas de montaje después de fabricar el objeto. Un equipo de investigadores del MIT y de la Universidad de Tianjin presentó ahora un método para imprimir a la vez una pieza flexible y los elementos que registran su movimiento.
La propuesta, llamada X-Hinges, apunta a objetos cuya forma y capacidad de detectar cambios nacen en la misma impresión 3D. La pieza no “comprende” su entorno: mide cambios eléctricos asociados a su deformación. Esa diferencia importa, porque permite describir con más precisión qué hacen estos prototipos y cuáles son todavía sus límites.
El sistema usa impresión por deposición de material fundido, una técnica que construye un objeto capa a capa. Dentro del cuerpo flexible, los autores imprimen dos filamentos que conducen electricidad de maneras distintas. Uno funciona como parte sensible a la deformación y el otro como conexión eléctrica. Al doblarse, comprimirse o desplazarse lateralmente la pieza, cambia la resistencia eléctrica de la zona sensible; ese cambio puede medirse.
No basta, sin embargo, con leer una señal eléctrica. Una pieza puede moverse en más de una dirección y las señales pueden mezclarse. Por eso el equipo diseñó configuraciones específicas de sensores para cada movimiento y combinó un sistema de adquisición de datos con modelos de regresión: herramientas matemáticas que aprenden a relacionar las señales registradas con la posición o el ángulo de la pieza. En sus pruebas, las estructuras podían estimar movimiento continuo en hasta tres direcciones independientes y hacerlo en tiempo real.
Los investigadores también desarrollaron una interfaz para decidir la geometría de la pieza, sus propiedades mecánicas y los movimientos que se quiere registrar. La herramienta puede incorporar estas estructuras de detección a modelos tridimensionales existentes. En vez de diseñar primero un objeto y buscar luego dónde pegarle un sensor, el diseño considera ambas cosas desde el inicio.
Las demostraciones muestran qué clase de aplicaciones podría habilitar ese enfoque. Una de ellas fue un guante flexible: los sensores registraban cómo se doblaban los dedos de una persona y transmitían esa información a una mano robótica que imitaba el gesto al manipular bloques. Otra fue una lámpara plegable que ajustaba su brillo cuando alguien la apretaba. Son pruebas de concepto, no dispositivos listos para el uso cotidiano, pero ayudan a imaginar interfaces que se adapten a tamaños, formas y movimientos particulares sin un ensamblaje complejo de sensores externos.
La principal dificultad aparece al repetir una impresión. Dos objetos fabricados con el mismo archivo pueden quedar apenas distintos en la disposición de sus componentes conductores y, por eso, entregar señales eléctricas diferentes. Esa variación obliga a calibrar cada pieza para interpretar bien sus datos. El grupo ensayó un sistema de visión por computadora para volver comparables las lecturas entre copias de un mismo diseño, pero reconoce que una recalibración integrada sería un paso necesario para ampliar el uso práctico del método.
El trabajo está disponible como manuscrito aceptado para la conferencia ACM UIST 2026, por lo que sus resultados describen un desarrollo de laboratorio. Aún así, plantea una vía concreta para acercar la fabricación de estructuras blandas y la electrónica de detección: en lugar de sumar una capa de sensores al final, hacer que la propia forma del objeto participe en el registro de cómo se mueve.
This design software reimagines everyday objects as self-aware devices · MIT News Research
Ciencias.uy / MiniMax image-01 · Imagen generada con MiniMax image-01 para Ciencias.uy; uso editorial no comercial; CC BY 4.0 · Fuente de imagen
Chang, X., Yan, H., Mueller, S., & Li, J. (2026). X-Hinges: 3D Printing Self-Sensing Compliant Mechanisms for Continuous and Multi-DOF Motion Sensing [Manuscrito aceptado para ACM UIST 2026]. https://doi.org/10.1145/3830398.3830598
Relacionadas por categoría
Ver mas
Cómo un dron puede reservar espacio para esquivar obstáculos móviles
Un sistema de planificación crea corredores que cambian con el tiempo para que un dron evite obstáculos móviles incluso sin un mapa previo del entorno.
Un controlador que imita el brazo de una excavadora acelera el aprendizaje de operadores
Un estudio del MIT mostró que una interfaz que reproduce el brazo y la cuchara de una excavadora permitió a novatos rendir casi como expertos desde el primer uso en un simulador.
Pequeños robots acuáticos ya pueden ensamblarse en plataformas flotantes
Un equipo del MIT presentó FloatForm, un enjambre de robots acuáticos que puede unirse, separarse y volver a organizarse para formar estructuras flotantes temporales sobre el agua.
Más de la misma fuente
Ver mas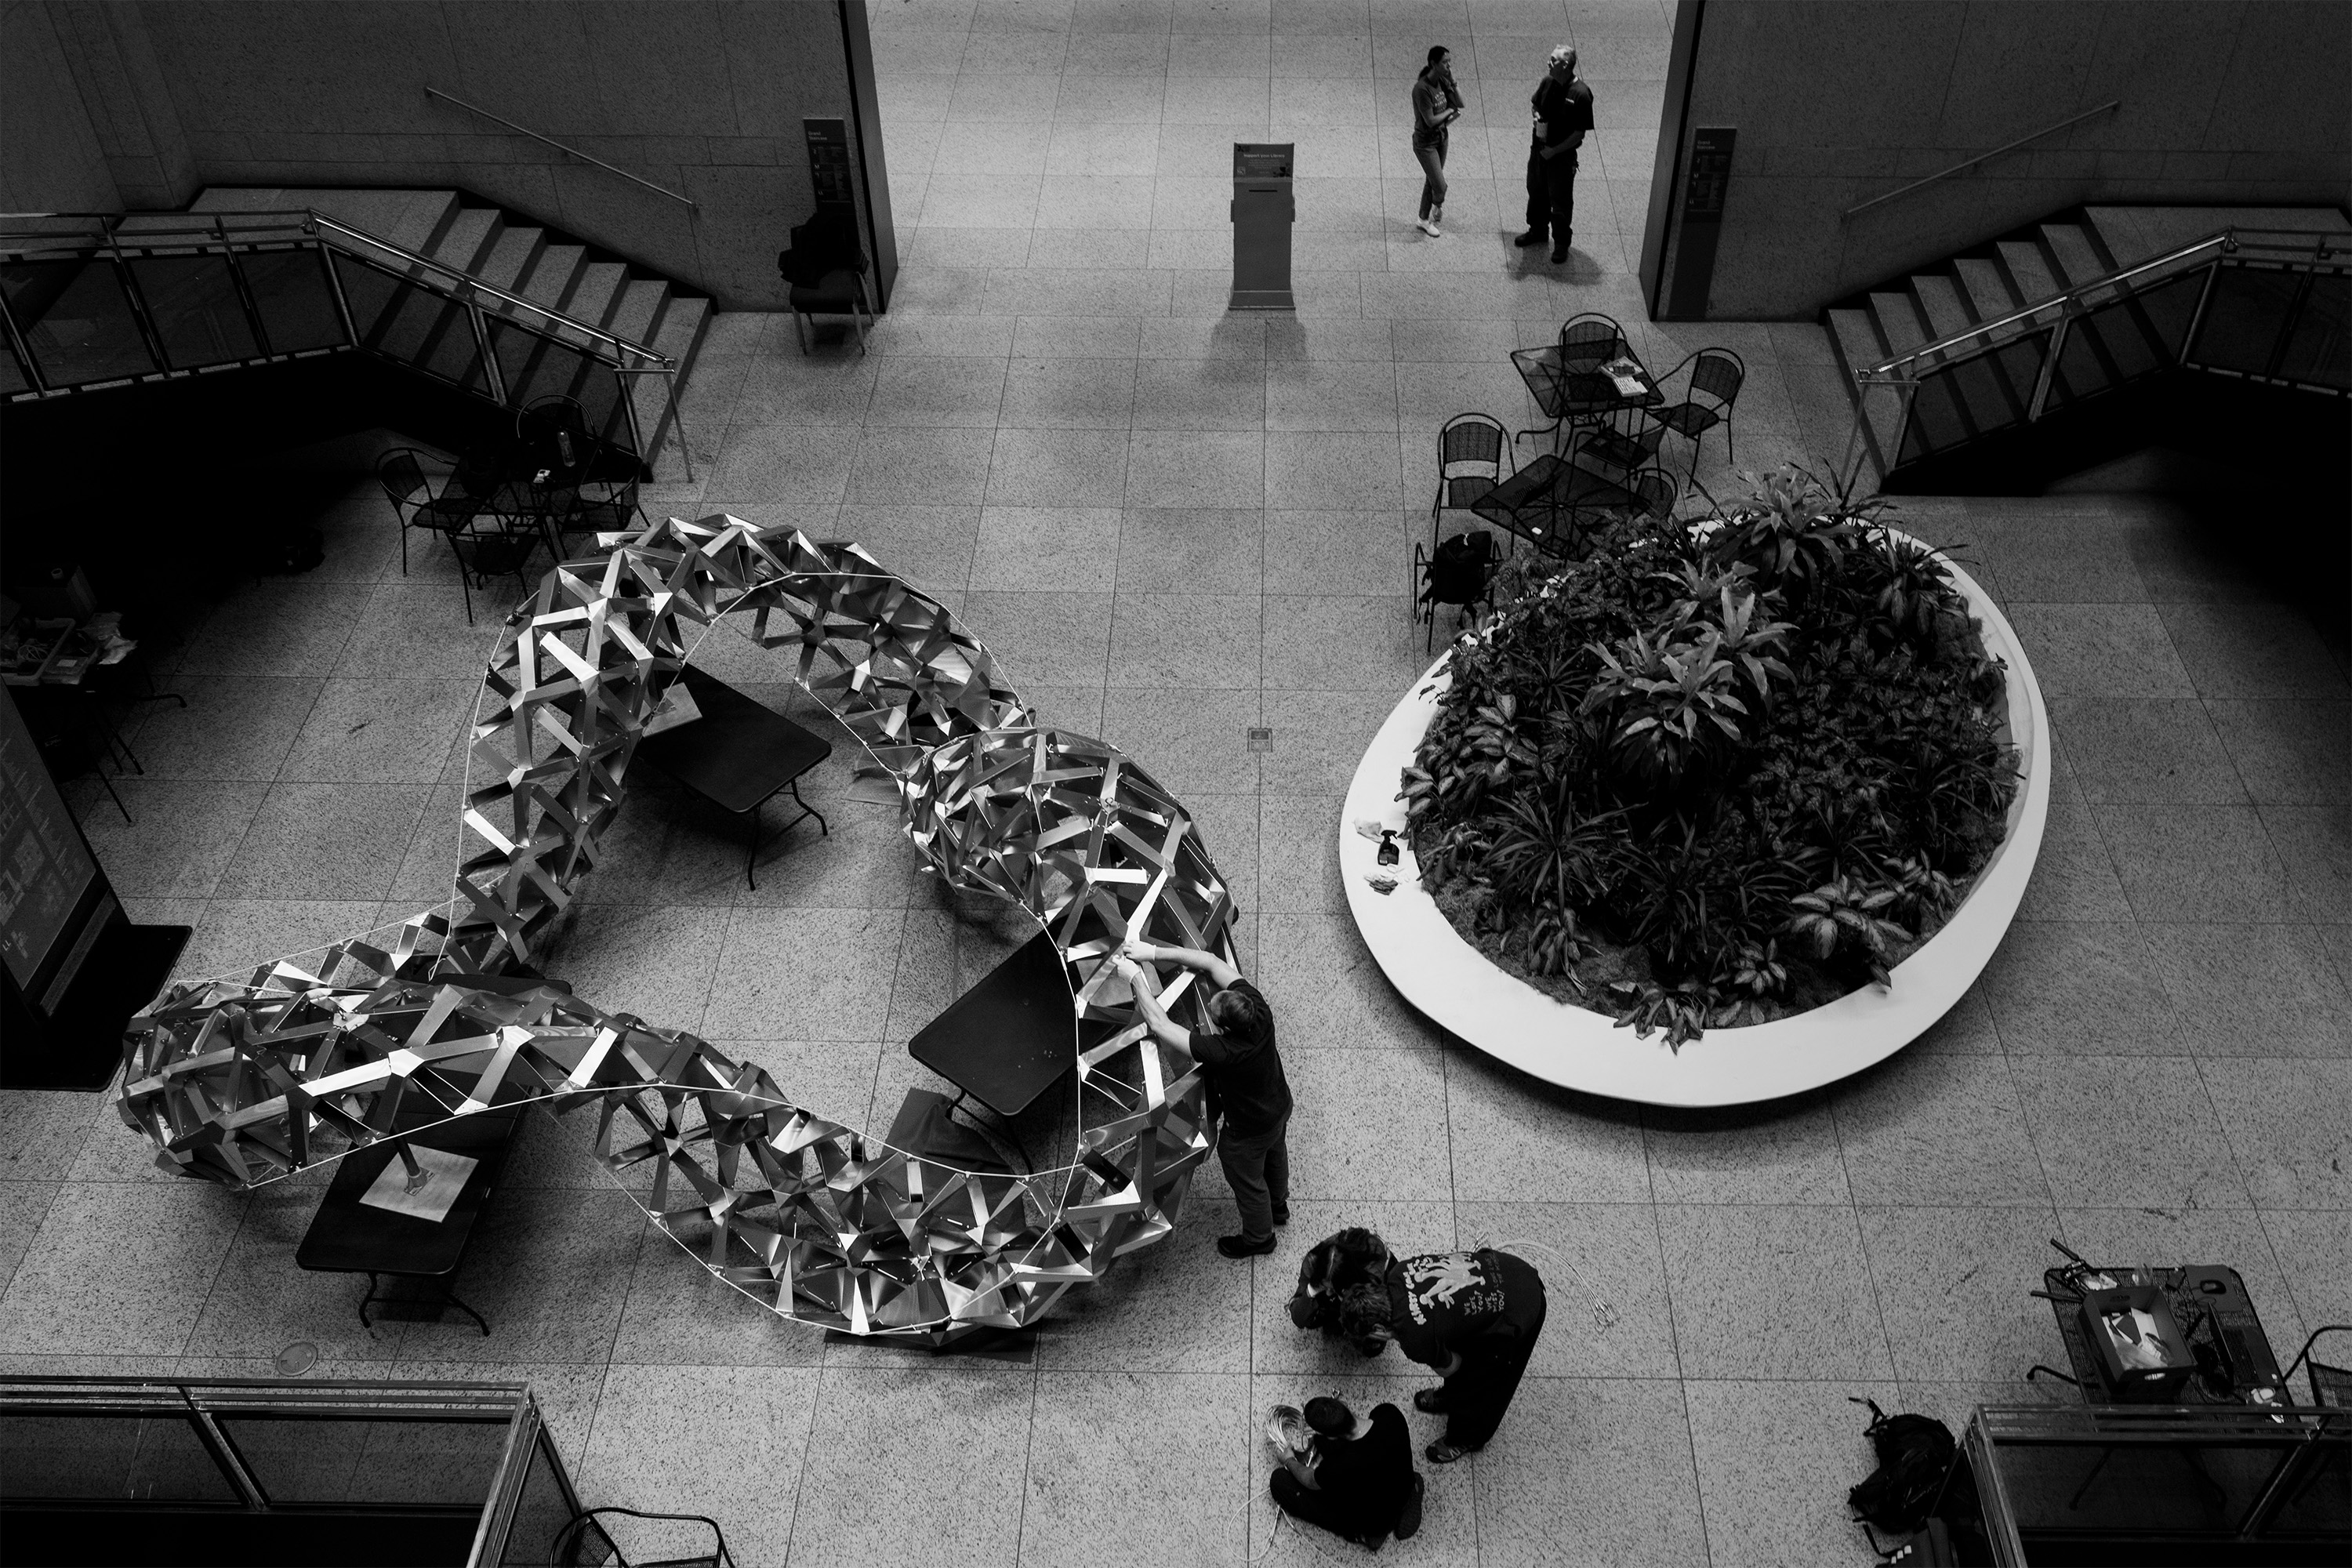
Un sistema de origami estructural crea cáscaras rígidas con menos material
Un método para cortar, plegar y ensamblar módulos metálicos produce estructuras ligeras que distribuyen cargas sin columnas interiores; sus ventajas de rigidez todavía se basan en simulaciones comparativas.
Lumina simula cómo la luz transformó el universo temprano
Una simulación de gran escala sigue la formación de las primeras galaxias y el cambio que volvió más transparente al gas del universo temprano.

Una IA aprende a relacionar la forma de los cristales con sus propiedades
Un modelo que combina estructuras atómicas tridimensionales y lenguaje natural podría ayudar a priorizar qué materiales vale la pena estudiar en el laboratorio.
Más del mismo autor
Ver mas
La luz del atardecer prepara la metamorfosis de una esponja marina
En una esponja marina, la caída de la luz al atardecer deja preparado el genoma de las larvas para responder a la señal local que inicia su metamorfosis.
Un sistema de origami estructural crea cáscaras rígidas con menos material
Un método para cortar, plegar y ensamblar módulos metálicos produce estructuras ligeras que distribuyen cargas sin columnas interiores; sus ventajas de rigidez todavía se basan en simulaciones comparativas.
Perseverance mide polvo ultrafino de Marte y aporta pistas para futuros trajes espaciales
El rover detectó en Marte partículas de polvo mucho más pequeñas de lo que se había medido allí y mostró que algunos materiales las retienen durante años.