

Robótica y tecnologías emergentes
Bisagras impresas en 3D que registran cómo se mueven
Un método integra sensores en piezas flexibles durante la impresión 3D para medir su movimiento continuo en hasta tres direcciones.
Archivo de artículos etiquetados con robotica.
Un método integra sensores en piezas flexibles durante la impresión 3D para medir su movimiento continuo en hasta tres direcciones.
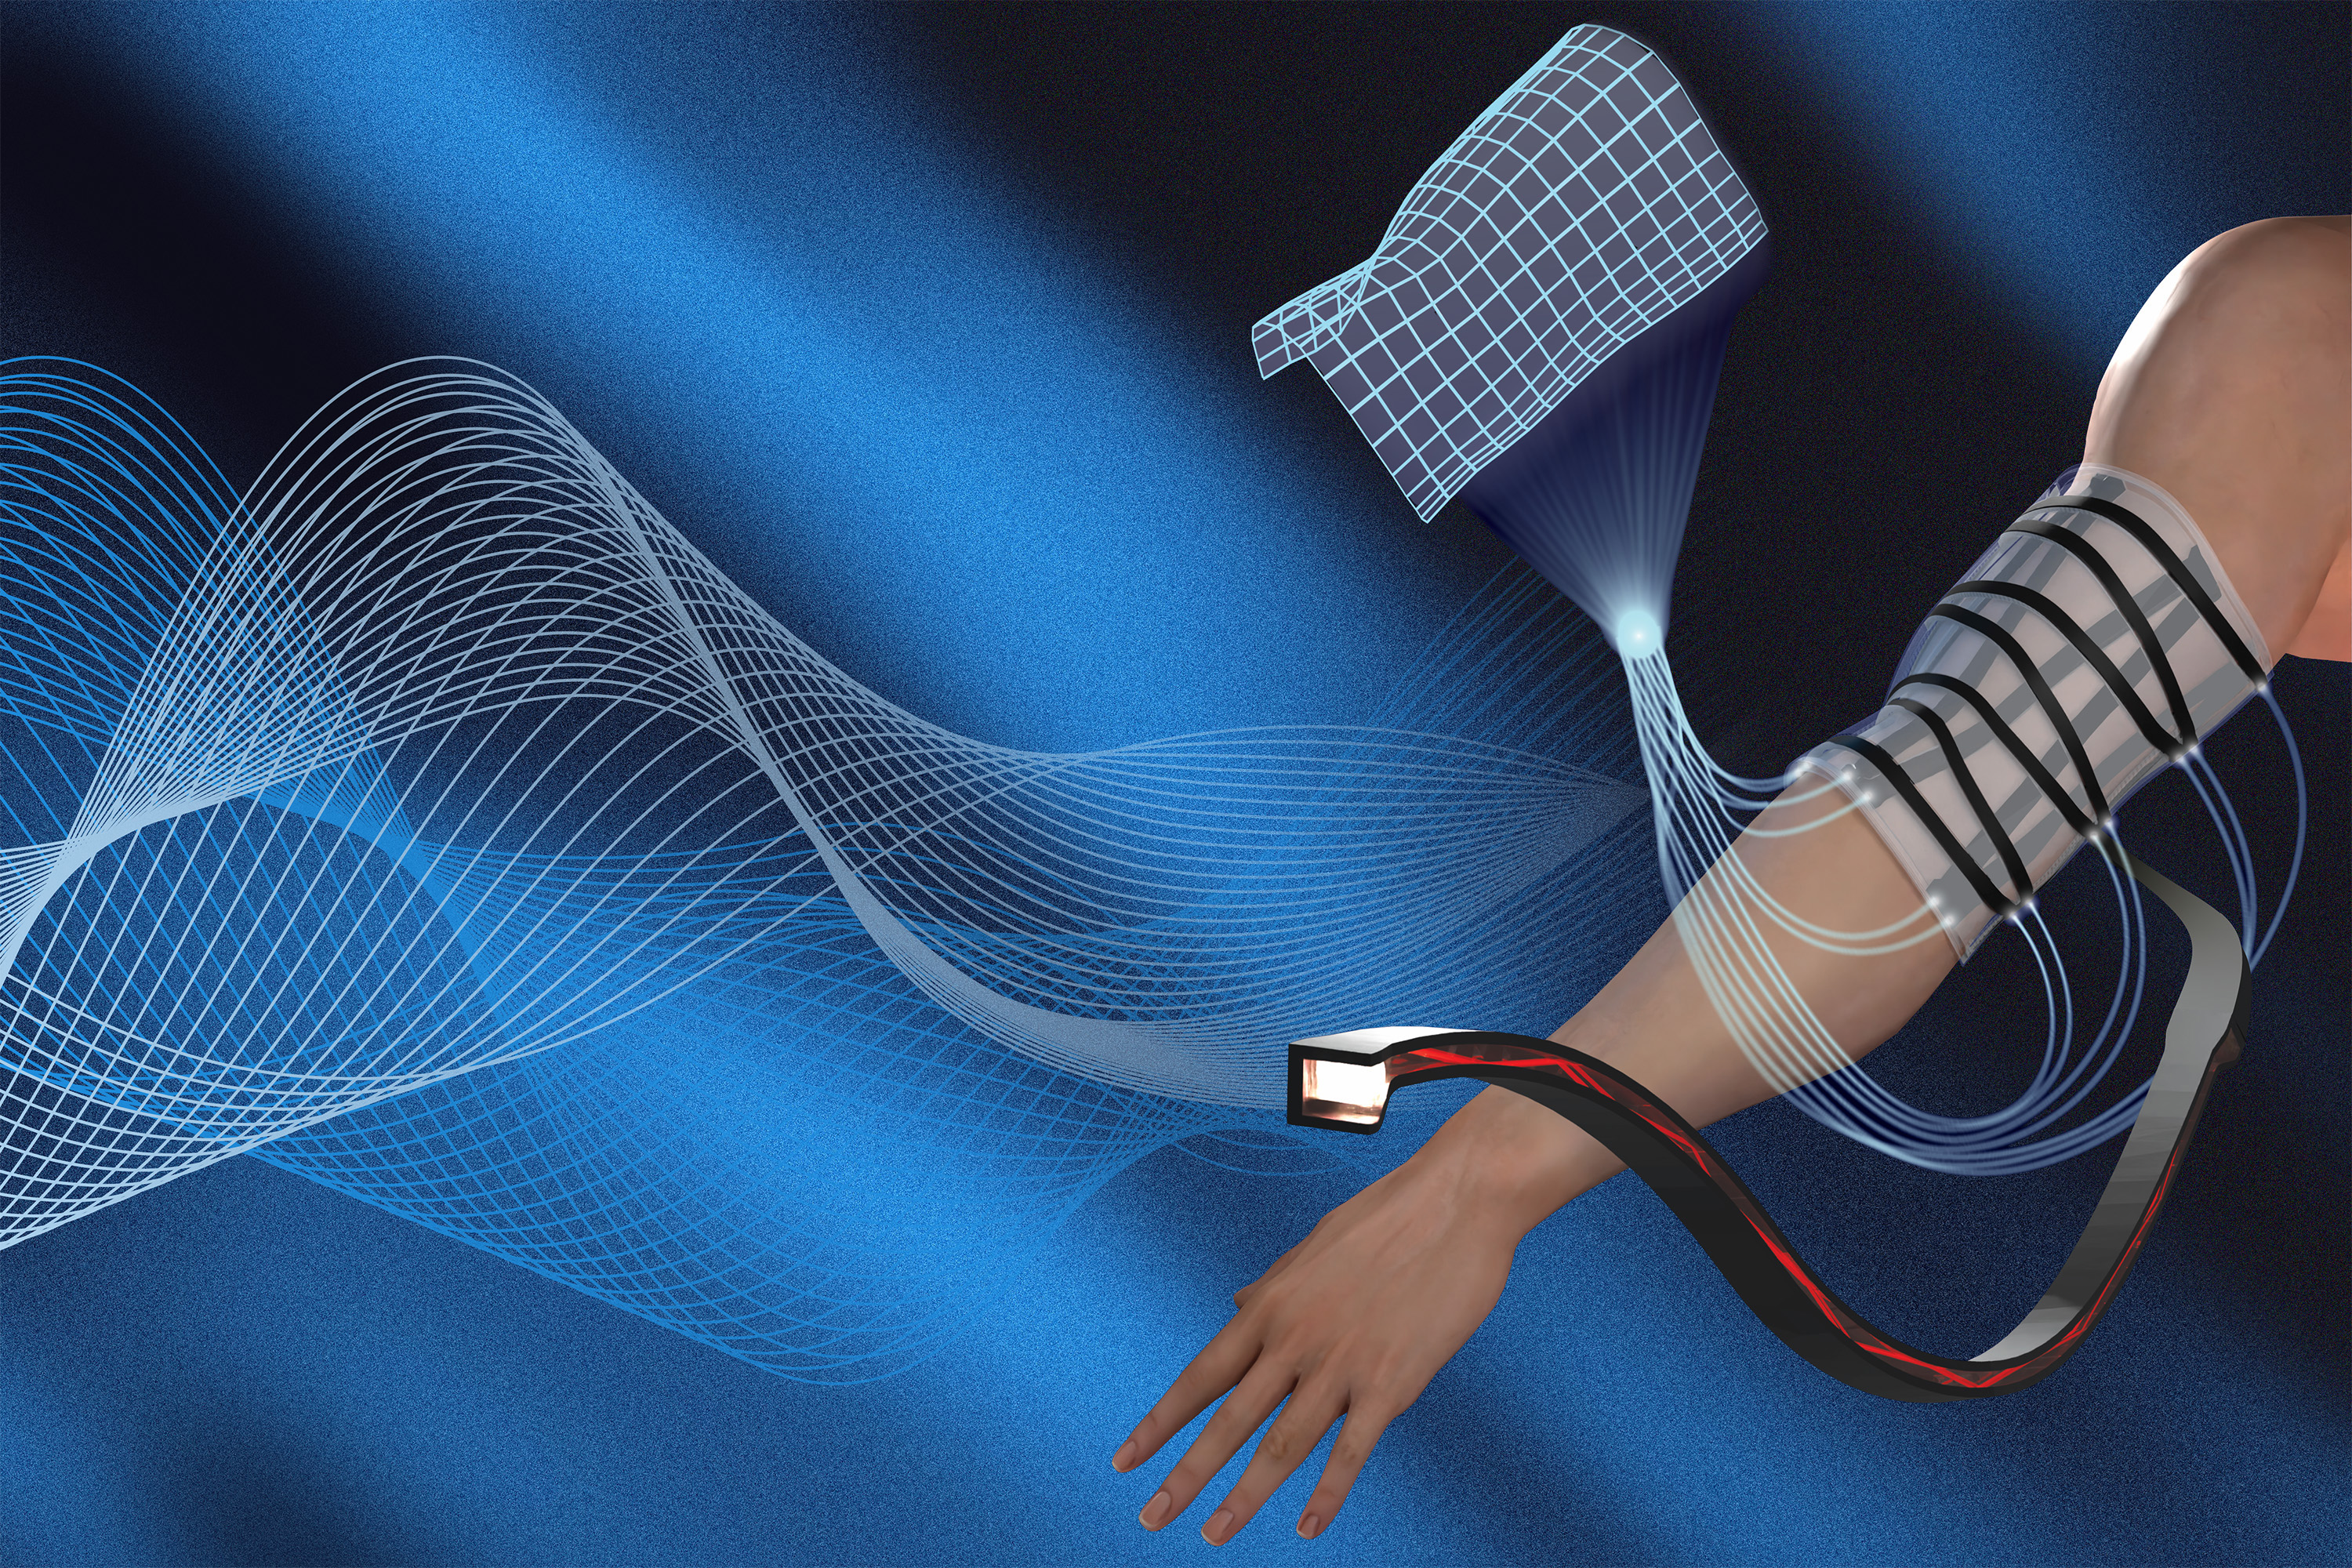
Un sensor blando con guías ópticas interpreta cambios de luz para reconstruir en tres dimensiones cómo se curva y se retuerce una superficie.

HardFlow guía modelos generativos para que sus resultados cumplan restricciones estrictas, como evitar choques en una trayectoria robótica, sin tener que volver a entrenarlos.

Investigadores del MIT desarrollaron bloques impresos en 3D que pueden reconfigurarse en muchas formas distintas y seguir detectando electrónicamente qué forma adoptaron.
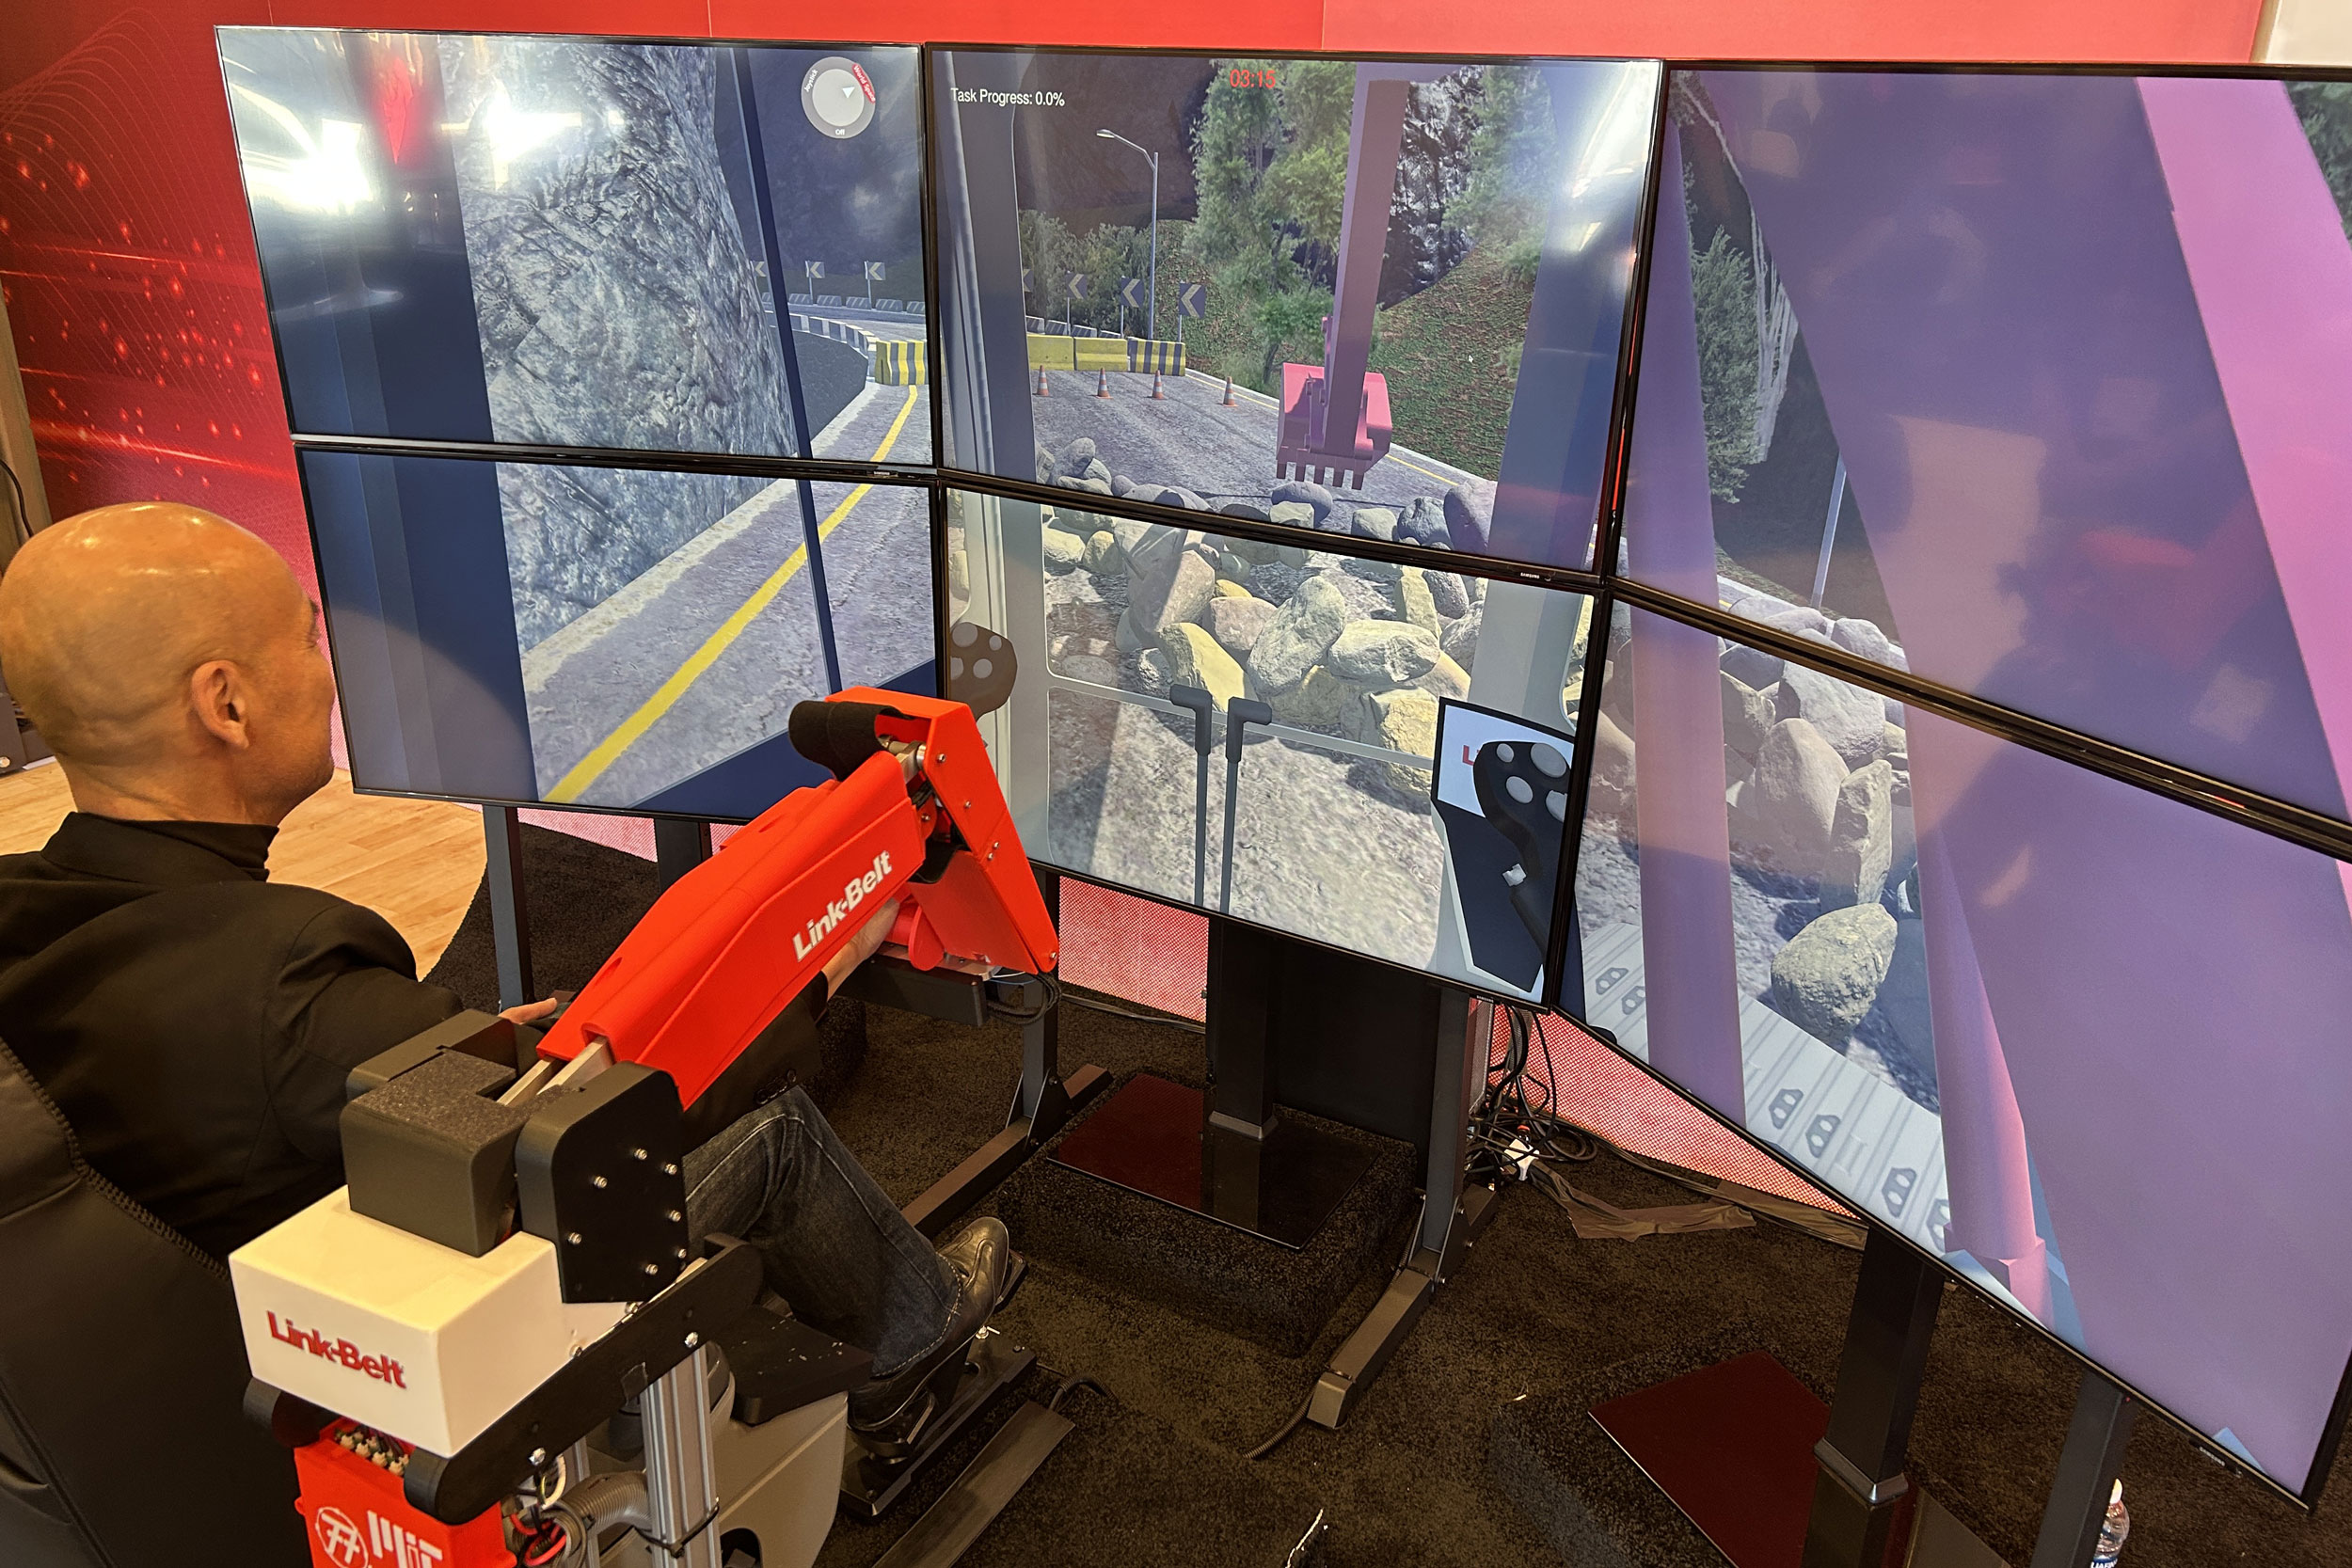
Un estudio del MIT mostró que una interfaz que reproduce el brazo y la cuchara de una excavadora permitió a novatos rendir casi como expertos desde el primer uso en un simulador.

Un equipo del MIT diseñó una forma de traducir cómo responden estructuras naturales, como las piñas, en materiales adaptativos que pueden validarse y fabricarse con impresión 3D.

Un estudio difundido por MIT y publicado en Science muestra un robot ligero que puede nadar bajo el agua y salir aleteando hacia el aire, una combinación que podría servir para explorar ambientes costeros y marinos.

Un estudio en Nature evaluó si robots humanoides podían manejar tareas laparoscópicas y realizar una cirugía experimental en cerdos mediante teleoperación.

Investigadores del MIT diseñaron un chip que genera mapas 3D en tiempo real con unos 6 miliwatts, una mejora que podría volver más útiles a robots diminutos y dispositivos con baterías muy limitadas.

Un equipo del MIT desarrolló un sistema de memoria espaciotemporal que permite a robots responder en lenguaje natural sobre objetos y lugares que vieron antes, con mejores resultados que otros métodos.

Un estudio en Nature Communications presentó una plataforma automatizada que usa robótica y visión por computadora para diseñar cócteles de bacteriófagos contra infecciones urinarias resistentes.

Un estudio en Nature presentó una estrategia de navegación inspirada en vuelos de aprendizaje de abejas que permite a robots pequeños volver a su base con muy poco cómputo.

Científicos de la Universidad de Tufts desarrollaron un sistema de IA que combina redes neuronales con razonamiento simbólico, reduciendo el consumo de energía hasta 100 veces.
Investigadores de ETH Zúrich probaron el robot caminante ANYmal en condiciones similares a Marte, logrando analizar múltiples rocas en 12-23 minutos versus 41 minutos con control humano.